任务支持 #2542
已关闭调研并实验步进电机+编码器的半闭环系统是否可行
由 曹晏彬 在 大约 2 个月 之前添加. 更新于 大约一个月 之前.
100%
描述
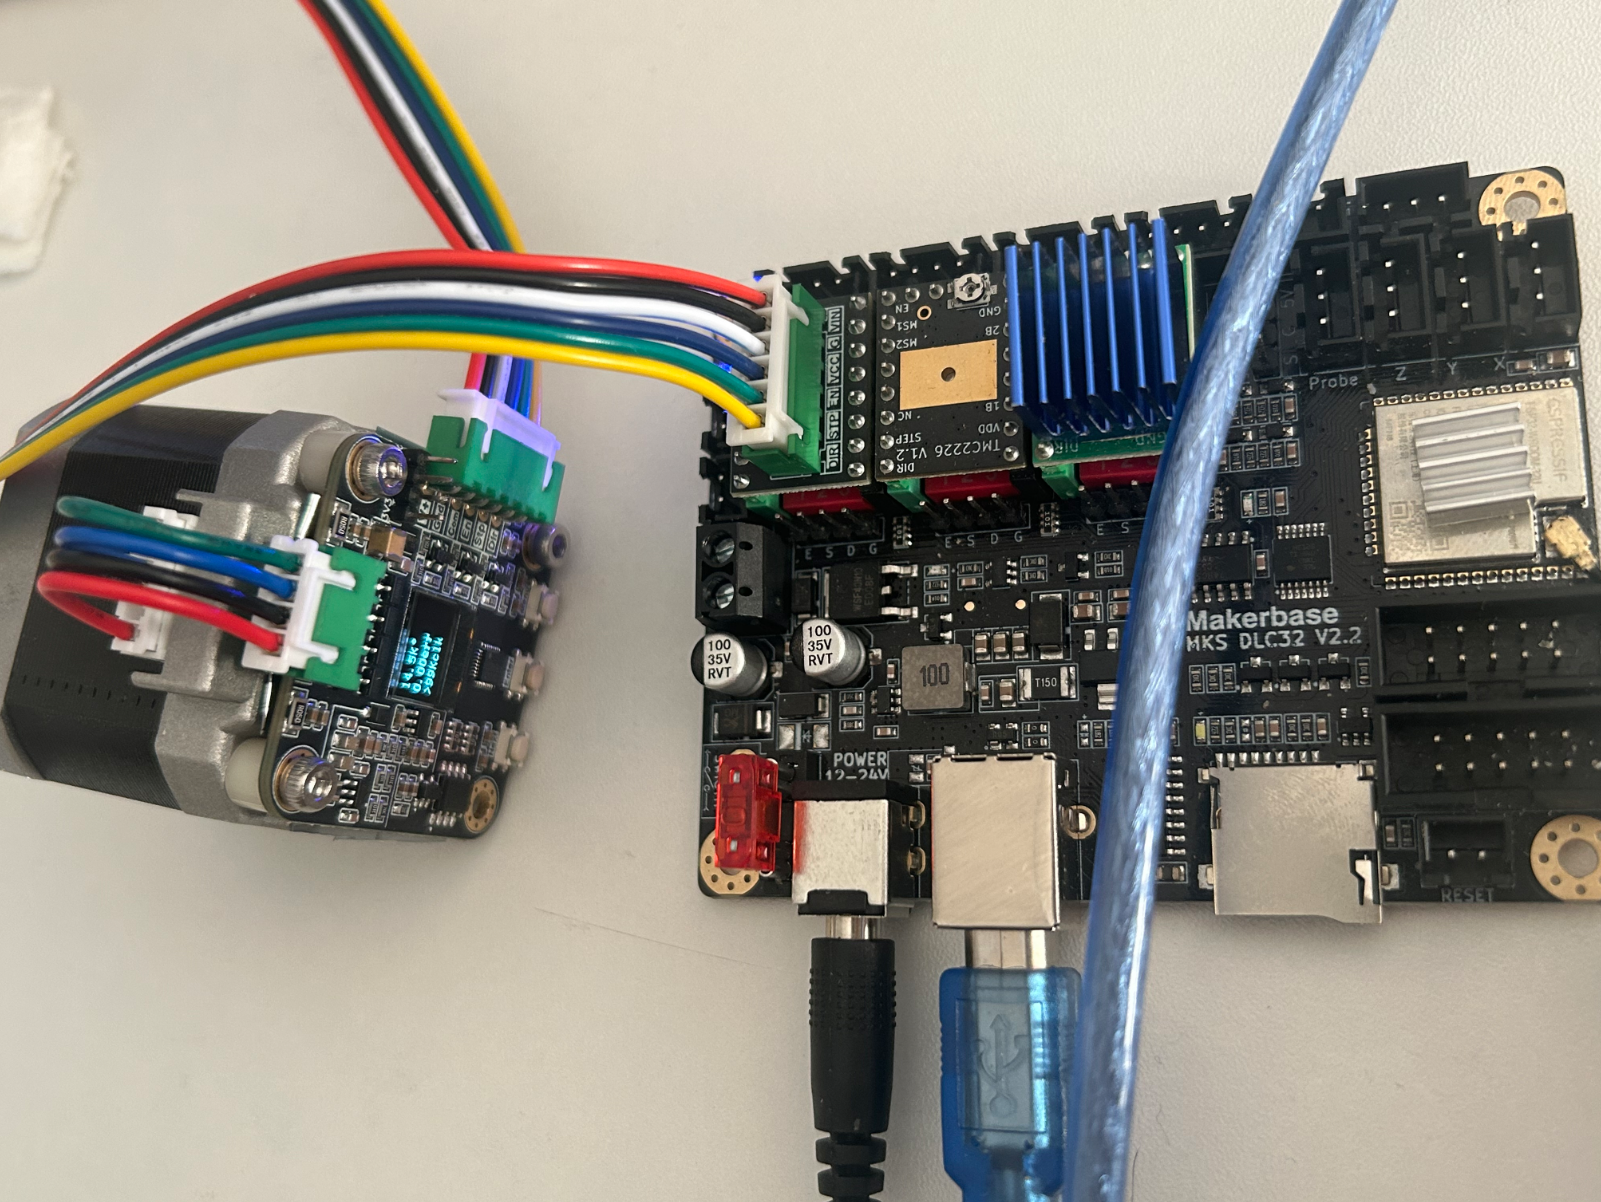
使用信浓42电机并安装磁编码器,配合可以直插MKS DLC32板卡的安装座
链接
https://item.taobao.com/item.htm?id=609741216671&mi_id=0000Na-0nzcbT-oZC23iynIpEgwplY22pRqtT6HEAyFN9ZQ&spm=tbpc.boughtlist.suborder_itempic.d609741216671.679b2e8dck0TqB
链接
https://item.taobao.com/item.htm?id=655942481011&mi_id=0000H_nkVOeHrScpBA18CGuD_gUWrPgaWxw6WSq9-HuZLK8&spm=tbpc.boughtlist.suborder_itempic.d655942481011.679b2e8dck0TqB
将整个编码器反馈视为一个电机驱动,它同样可以执行FOC算法,搭配原来的MKS DLC32+FluidNC直接执行闭环控制。
文件
| FluidNC.dll (198 KB) FluidNC.dll | 孙乃宇, 2026-09-19 16:36 | ||
| LO-TTA-03-交付清单.md (9.1 KB) LO-TTA-03-交付清单.md | 孙乃宇, 2026-09-19 17:07 | ||
| LO-TTA-03-整合指南.md (31.2 KB) LO-TTA-03-整合指南.md | 孙乃宇, 2026-09-19 17:07 | ||
| SERVO42C-点动不转排查.md (10.8 KB) SERVO42C-点动不转排查.md | 孙乃宇, 2026-09-19 17:07 | ||
| config.yaml (714 Bytes) config.yaml | 孙乃宇, 2026-09-19 17:08 | ||
| LO-TTA-03.json (107 KB) LO-TTA-03.json | 孙乃宇, 2026-09-19 17:24 | ||
| clipboard-202609191726-w2bkz.png (3.14 MB) clipboard-202609191726-w2bkz.png | 孙乃宇, 2026-09-19 17:26 |
由 孙乃宇 更新于 大约一个月 之前
- 文件 LO-TTA-03-交付清单.md LO-TTA-03-交付清单.md 已添加
- 文件 LO-TTA-03-整合指南.md LO-TTA-03-整合指南.md 已添加
- 文件 SERVO42C-点动不转排查.md SERVO42C-点动不转排查.md 已添加
- 文件 config.yaml config.yaml 已添加
- 文件 LO-TTA-03.json LO-TTA-03.json 已添加
- 状态 从 进行中 变更为 已完成
- % 完成 从 90 变更为 100
MKS SERVO42C + MKS DLC32 单轴电机整合指南(LO-TTA-03)
从接线到使用,一份可复现的完整手册。
2026-09-19 真机验收通过 · 链路:PC(USB/COM) → MKS DLC32 V2.2 → SERVO42C → 42 步进电机本文与以下文档配套(都在
configs\目录):
SERVO42C-点动不转排查.md—— 42C 那个"点动不转"故障的完整排查与结案记录LO-TTA-03-交付清单.md—— 本次整合改了什么、成果物在哪config_LO-TTA-03.notes.md——config.yaml的逐字段说明与上传步骤LO-TTA-03\config.yaml—— 待上传到设备的配置文件本体
0. 一句话概览
一块 DLC32(ESP32 主板,跑 FluidNC)接收上位机指令,产生 Stp/Dir 脉冲;
一个 SERVO42C(驱动板,装在电机后轴)把脉冲变成电机转动。上位机通过 USB 串口控制 DLC32。
┌──────────────┐  USB(CH340)   ┌─────────────────┐  Stp/Dir/En   ┌──────────────┐
│  PC 上位机    │ ────────────▶ │ MKS DLC32 V2.2  │ ────────────▶ │ MKS SERVO42C │
│ (jiahe-agg)  │  115200 8N1   │ FluidNC (GRBL)  │  12~24V 共地   │  (开环模式)   │
└──────────────┘               └─────────────────┘               └──────┬───────┘
                                                                            │ A+/A-/B+/B-
                                                                            ▼
                                                                      ┌──────────┐
                                                                      │ 42 步进电机│
                                                                      └──────────┘
软件分四层,各管各的(改一层不影响另一层):
| 层 | 是什么 | 在哪 | 什么时候要动 |
|---|---|---|---|
| 设备固件 | FluidNC v4(GRBL 方言) | DLC32 板内 | 基本不动 |
| 设备配置 | config.yaml |
DLC32 的 LittleFS | 换电机/改机械参数时 |
| 驱动层 | fluidncdll.dll |
Industrial_ui\device\ |
平台侧包装层,本次未改 |
| 厂商层 |
FluidNC.dll(源码 D:\workspace\FluidNC_API) |
同上 | 本次重编过(修点动) |
| 平台配置 | LO-TTA-03.json |
Industrial_ui\src\json\ |
新增型号时 |
| 驱动器参数 | 42C 的屏幕菜单 | 42C 板内 | 换驱动板/复位后 |
1. 硬件清单
| 件 | 型号 / 规格 | 说明 |
|---|---|---|
| 主板 | Makerbase MKS DLC32 V2.2 | ESP32,激光雕刻机控制板,固件 FluidNC v4.x |
| 驱动器 | MKS SERVO42C | 闭环步进驱动板,装在电机后轴;本次按开环(CR_OPEN)使用
|
| 电机 | 42 步进(NEMA17),1.8° | 200 步/圈 |
| 编码器磁铁 | 径向充磁,装在电机后轴端 | 42C 套装自带;装错/丢失会报 Magnet Loss!
|
| 电源 | 12~24V 直流(≥9V) | 42C 工作范围;别把 5V 接进 V+ |
| 绝缘材料 | 绝缘胶带 / 绝缘垫片(或加高尼龙柱) | ★ 必需:板子与电机外壳之间要隔离,否则短路(见 2.1) |
| USB 线 | Type-C 或 Micro-USB(视板子版本) | 板载 CH340,本机枚举为 COM15 |
| 无线(可选) | 板内 WiFi AP,SSID FluidNC,192.168.10.123
|
改设备配置用;本项目走 USB 串口 |
2. 接线
2.1 ★★★ 第一步:把驱动板装到电机上 —— 必须做绝缘隔离
这是装机的第一个动作,别跳过。 装完再接线,顺序反了要拆。
风险(实测踩到):
- 42C 靠**四个垫脚(铜柱)**架在电机后端面上;
- 但电机端面上螺丝孔的位置是凹陷的 ⇒ 垫脚高度不够;
- 结果电路板背面的针脚 / 焊点会顶到电机底部的金属外壳 ⇒ 短路
(轻则上电不启动,重则烧板)。
做法:
- ★ 在板子与电机外壳之间加一层绝缘隔离:绝缘胶带(Kapton / 电工胶带)、绝缘垫片、
或换更高的尼龙柱垫高,都可以; - ★ 别用金属垫片 / 金属柱替代 —— 那等于没做;
- 隔离层要平整,别挡住编码器磁铁(磁铁在轴端,见 2.6),也别把板子顶得离轴端太远;
-
装完用万用表蜂鸣档量一下:
V+、Gnd、相线等关键点对外壳不应导通; - 四个螺丝拧到位但别压板(压板同样会把焊点顶到外壳上)。
2.2 总览
| 42C 绿色端子 | 接到 DLC32 | 必要性 |
|---|---|---|
V+ |
VIN(12~24V) |
必接 |
Gnd |
G |
必接(电源地) |
Com |
Vcc |
建议接 |
Stp |
STP(丝印可能是 S) |
必接 |
Dir |
DIR(丝印可能是 D) |
必接 |
En |
EN(丝印可能是 E) |
接不接都行(见 2.4) |
★ DLC32 的轴端子是 4 针(
G/D/S/E一类丝印),而 42C 要接 6 根 ——
其中Gnd和Com都要落到主板的G上。用一个端子压两根线,或用一分二端子。
具体丝印顺序以你手上板子的实物为准,按字母含义对接即可(G=GND、S=Step、D=Dir、E=Enable)。
2.3 电源
-
V+接 12~24V 直流(可从主板的VIN取电,也可独立电源)。 -
Gnd必须与主板共地——不共地则脉冲信号没有参考电平,表现为"发脉冲完全没反应"。 - ⚠️ 大电流(
Ma设到 1A 以上)时建议独立电源供电、只共地,避免主板供电轨过载。 - ⚠️ 适配器的 5V 不要接
V+(会欠压,42C 工作下限是 9V)。
2.4 脉冲信号(42C ↔ DLC32)★ 最容易出错的一段
四个坑,按顺序避开:
① Com 的极性要和主板的脉冲极性匹配
-
Com=VCC→ 共阳 → 低电平有效 -
DLC32 的 STP/DIR 是 3.3V 高有效脉冲 → 所以优先接
Com=G(共阴) - 接反的后果:光耦长期导通,看不到有效的脉冲边沿 ⇒ 发脉冲不转
- 手册允许
Com接VCC/G/ 悬空三种,先试共阴
② En 引脚 —— 建议直接设 En=Hold 绕开它
- GRBL 主板的 EN 脚常常悬空或常高,而 42C 出厂默认
En=L(低有效) - 两者一撞,驱动器一直处于"未使能" ⇒ 现象同样是"发脉冲不转,且不报错"
-
解法:42C 菜单里把
En设为Hold(一直使能),此后 EN 引脚接不接都不影响
③ Mode 不能是 CR_UART
-
CR_UART模式下 Stp/Dir 被完全忽略,脉冲接得再对也不会转 - 本机最终用的是
CR_OPEN(详见第 3 节)
④ DLC32 侧的 step_pin / direction_pin 要与实际接线一致
- 本机配置(
config.yaml):step_pin: i2so.1/direction_pin: i2so.2/shared_stepper_disable_pin: i2so.0 -
i2so.*是 DLC32 的 I2S 扩展 IO(板载 74HC595 移位寄存器),不是 ESP32 直连 GPIO - ⚠️
$GD(查 GPIO 电平)看不到 I2SO 扩展脚,别用它判断脉冲是否发出
2.5 电机相线
- 42C 端子
A+ / A- / B+ / B-→ 电机四根相线,按颜色/丝印对应。 -
接错的判据:跑
CAL校准时电机只抖动、不整圈转 ⇒ 相线线序错,改成A+/A-对调或B+/B-对调。 - 跑
CAL能正反转各一整圈,就证明驱动级 + 相线 + 编码器 + 磁铁整条链路都是好的。
2.6 编码器(磁铁安装)
- 42C 板上是 MT6816(14 位磁编码器),芯片正对电机后轴端。
- 电机后轴端要装 径向充磁的磁铁;轴向充磁会报
Magnet Loss!。 - 磁铁与芯片间距建议 1~2mm,且尽量同心。
- ⚠️ 本次按**开环(
CR_OPEN)**使用,运行时不依赖编码器;
但CAL校准仍会用到它,所以磁铁还是要装好。
2.7 USB 串口
- 主板 → PC,板载 CH340,本机枚举为 COM15,参数 115200 8N1。
- 该串口既是"控制通道"(平台走它),也是"调试通道"(串口助手发
$命令)。 - ★ 开关串口不会复位主板(实测重连后
MPos保留)⇒ 平台可以放心重连。
2.8 上电前检查清单
- ★ 驱动板与电机外壳之间已做绝缘隔离,并已用万用表确认关键点对外壳不导通(见 2.1)
-
V+= 12~24V(不是 5V) -
42C
Gnd与主板G共地 -
Com接G(共阴) -
Stp/Dir已接到对应端子(丝印确认过) - 电机四根相线接好
- 编码器磁铁已装、径向充磁、间距 1~2mm
-
42C 菜单
Mode已确认为CR_OPEN(不是CR_vFOC,更不是CR_UART)
3. 42C 驱动器配置
3.1 ★ 菜单项变少 = 没识别到编码器磁铁(不是 Mode 的差别)
★★ 更正(2026-09-19):早前记录的"某模式下菜单被锁死、只剩两项",
真因是当时 42C 没有识别到编码器磁铁,与Mode无关。
磁铁被识别到之后,CR_OPEN/CR_vFOC/CR_UART三个模式的菜单都是齐全的。
| 状态 | 屏幕菜单长相 |
|---|---|
| 已识别到编码器磁铁 | ★ 三个模式的菜单都齐全 —— MotType / Mode / MStep / Ma / En / Dir / CAL / UartBaud / UartAddr / Protect / MPlyer / ACC 等都在 |
| 未识别到编码器磁铁 | 菜单项明显变少(曾观察到只剩 MotType + Mode)⇒ 去查磁铁,别去改 Mode
|
⇒ 现场判据:菜单项少 ⇒ 先确认磁铁有没有被识别到(安装要求见 2.6):
- 屏幕是否报
Magnet Loss!/Magnet Error!; - 磁铁是否径向充磁、是否同心、与芯片间距 1~2mm;
- 用串口
e0 30手转电机轴,看编码器值是否在0~FFFF间连续变化
(恒 0 / 不动 ⇒ 磁铁问题坐实)。
★ 所以不要用"菜单项数"去判断当前
Mode(它反映的是磁铁识别状态)。
看Mode就直接进菜单找Mode那一项。
★ 本次整合同样要求Mode最终落在CR_OPEN,理由见 3.3。
3.2 本机参数快照(换板 / 复位后照此设回)
| 参数 | 值 | 说明 |
|---|---|---|
Mode |
CR_OPEN |
★ 本次整合最关键的一项 |
MotType |
1.8° | 由"3200 脉冲 = 1 圈"反推自洽 |
MStep |
16 | 与 FluidNC 侧 steps_per_mm = 3200 对应 |
Ma |
800~1200mA | ★ 开环下电流恒定,发热只由它决定 |
En |
Hold |
一直使能,绕开 EN 引脚电平问题(出厂默认 L) |
Protect |
Enable |
开环没有丢步保护,靠堵转保护兜一层 |
MPlyer |
Enable(默认) |
内部 256 细分插补,低速更静 |
UartBaud |
38400(本项目不用串口控制,可不管) |
出厂默认 Disable
|
3.3 ★★★ 为什么必须用 CR_OPEN 而不是 CR_vFOC
这是本次整合踩得最深的一个坑,结论先行:
把
Mode从CR_vFOC(闭环)改成CR_OPEN(开环),故障全部消失。
改之前的表现(四个症状会同时出现):
| 症状 | 说明 |
|---|---|
| 发脉冲电机不动,但 42C 屏幕数字在变 | 驱动器收下了脉冲,但没把它变成运动 |
改完 CR_OPEN 之前,运动一次就锁死
|
位置环饱和,只有复位能清 |
| 明显电流声 + 电机烫手 | 闭环在"较劲",电流顶到上限 |
| 上位机控制完全无效 | 脉冲进了驱动器,但没出力 |
根因链:CR_vFOC 的位置环失效 ⇒ 误差不收敛(屏幕 err 卡在 17.99 不动)
⇒ 电流灌满线圈 ⇒ 嗡响 + 发热 + 锁死。开环不依赖反馈,脉冲直接被当作步进指令执行,所以正常。
★ 一个极具迷惑性的判据:CAL 校准永远正常(正反转各一圈),
这让"驱动器是好的"看起来成立。但 CAL 不走位置环(它只是强制正反转做电角度对齐),
所以 CAL 正常证明不了位置环正常。 详见 SERVO42C-点动不转排查.md。
开环的代价(要接受的取舍):
| 项 | 说明 |
|---|---|
| 没有丢步保护 | 开环不看编码器,丢步不会报错 |
| 电流恒定 |
Ma 设的就是运行电流,不会随负载自动降 |
| 没有堵转自动保护 | 除非开 Protect
|
| ✅ 好处 | 不依赖编码器/电角度对齐,绕开了本次故障,最简单最稳 |
若将来对定位精度/丢步有硬要求,再按
SERVO42C-点动不转排查.md第二节去修闭环
(顺序:Restore→ 重新上电 → 重设参数 → 空载重跑CAL→ 验收)。
3.4 ★ 屏幕三行读数的真实含义(别读错)
42C 主界面显示三个数:
| 显示 | 真实含义 | 怎么用 |
|---|---|---|
角度(如 359.9°) |
★ 驱动器的内部「命令位置」,不是电机真实转角 | 手转电机轴时它不变 —— 所以它变了只说明"命令走完了",不能证明电机转了 |
err(如 17.99) |
位置角度误差,单位 182.444 / 度 | ★ 只有它能反映闭环好坏:卡住不收敛 = 闭环在较劲 |
clk(如 3.2K) |
输入累计脉冲数,由 Stp 引脚直接累加
|
★ 与电机是否出力无关;正好 +3200 就证明脉冲通路完全正确 |
★ 实测验证方法:上电后用手转电机轴 —— 如果 角度 不变而 err 变了,就印证了上表。
★ 另一个关键点:clk 在看脉冲,角度 在看命令,只有 err 才在看在闭环。
4. DLC32 设备侧配置(config.yaml)
4.1 完整文件(待上传的那份)
board: MKS DLC32 (Single Axis)
name: LO-TTA-03
stepping:
  engine: I2S_STATIC
  idle_ms: 255
  pulse_us: 4
  dir_delay_us: 0
  disable_delay_us: 0
  segments: 12

axes:
  shared_stepper_disable_pin: i2so.0
  shared_stepper_reset_pin: NO_PIN
  x:
    steps_per_mm: 3200
    max_rate_mm_per_min: 60.0
    acceleration_mm_per_sec2: 3.0
    max_travel_mm: 1000.0
    soft_limits: false
    motor0:
      stepstick:
        step_pin: i2so.1
        direction_pin: i2so.2
start:
  must_home: false
  check_limits: true
arc_tolerance_mm: 0.002
junction_deviation_mm: 0.01
verbose_errors: true
report_inches: false
use_line_numbers: false
planner_blocks: 16

i2so:
  bck_pin: gpio.16
  data_pin: gpio.21
  ws_pin: gpio.17
4.2 关键字段
| 字段 | 值 | 怎么定 |
|---|---|---|
name |
LO-TTA-03 |
机器名,$I 会回显 [MSG:Machine: LO-TTA-03]
|
steps_per_mm |
3200 |
= 一圈脉冲数 ÷ 导程(mm) × 传动比 = (200×16) ÷ 1 × 1 |
max_rate_mm_per_min |
60.0 |
= 1mm/s。★ jog 的 F 会被它钳位(实测 SPAxisSpeed 恒为 1.000) |
acceleration_mm_per_sec2 |
3.0 |
越大越干脆;太大会丢步。本机 3 意味着加速到 1mm/s 要 0.33s |
max_travel_mm |
1000.0 |
★ 软限位关闭时它只是声明值,拦不住运动 |
soft_limits |
false |
见第 9 节"已知局限" |
start.must_home |
false |
本机没有限位开关、也不回零 |
★ steps_per_mm = 3200 的推导:42C 实测 MStep = 16,1.8° 电机
⇒ 一圈脉冲 = 200 × 16 = 3200;当前裸电机、导程按 1mm、传动比 1 ⇒ 3200 ÷ 1 × 1 = 3200。
★ 由此得到一个不用卡尺的验证法:3200 步/mm 且 3200 脉冲/圈 ⇒ 1mm = 电机转 1 圈。
所以发"走 10mm",电机应该正好转 10 圈,数圈数即可。
4.3 ★★★ 上传方法(唯一持久路径)
核心事实:串口
$写入不持久,只有改文件才作数。
实测证据($ESP444=RESTART 重启验证):
| 写入方式 | 立即生效 | 重启后 |
|---|---|---|
$axes/X/steps_per_mm=3200 |
✅ 回读 3200 | ❌ 回到 6400 |
$Name=LO-TTA-03 |
✅ $I 立刻报新名 |
❌ 回到旧名 |
$110=3200(Grbl 编号) |
❌ | 报 error:162 Read-only setting,是只读视图
|
$Config/Save 等 6 个候选 |
❌ | 全部 error:3 Invalid $ statement,根本没有"保存"命令
|
改 config.yaml 文件 + 重启 |
✅ | ✅ 唯一持久路径 |
上传步骤(WiFi WebUI):
- 电脑连上这块 DLC32 的热点:SSID
FluidNC(设备 IP192.168.10.123) - 浏览器打开
http://192.168.10.123/ - 顶部标签切到
FluidNC(面板标题 FluidNC Settings) - 工具栏点
Manage local files→ 弹窗FluidNC Local Filesystem - ★ 上传
configs\LO-TTA-03\config.yaml到/
—— 文件名必须就叫config.yaml!
WebUI 上传是用本地文件名当设备端路径的,传config_LO-TTA-03.yaml
只会多出一个新文件,不会覆盖开机读的那份,你会以为"改了没生效" - 工具栏点
Restart FluidNC重启
不想用 WiFi:固件也有整套文件 API,串口就能做:
$LocalFS/List/$LocalFS/Show=/config.yaml/$LocalFS/Backup =path/$Xmodem/Send
复核(三者应一致,且再重启一次确认不回退):
$I                              → 看 [MSG:Machine: LO-TTA-03]
$LocalFS/Show=/config.yaml      → 看磁盘文件原文(权威值)
$axes/X/steps_per_mm            → 看生效值(应为 3200.000)
5. 平台侧配置
5.1 LO-TTA-03.json
位置:D:\workspace\Industrial_ui\src\json\LO-TTA-03.json
以 LO-TTA-01.json 为底稿,实测只有 10 处差异:
| # | 位置 | 旧值 → 新值 |
|---|---|---|
| 1 | queryJson.SPQuery |
lobll75 → fluidnc ★★★ 最关键 |
| 2–8 |
checkJson[*].model ×7 |
LO-ALN100-2 → LO-TTA-03
|
| 9 |
attribute[1].value(开环步数) |
4000 → 3200
|
| 10 |
attribute[6].value(细分) |
"20" → "16"
|
★ 第 1 条是本质区别:SPQuery 是"用哪个设备驱动"的键,与 DLL 目录名一一对应:
SPQuery |
实际加载 |
|---|---|
fluidnc |
fluidncdll.dll(+ 厂商层 FluidNC.dll) |
lobll75 |
Lobll75dll.dll |
mcc |
mccdll.dll |
cam |
camdll.dll |
weightcell |
WeightCellDll.dll |
⇒ LO-TTA-01 走 Lobll75dll;LO-TTA-03 改走 fluidncdll。
这就是"本次没有新增 DLL 模块、复用 fluidncdll"的物证。
5.2 让型号出现在前端下拉列表
前端下拉读的是登录用户目录下 info.json 的 configData[]。
新型号要能被选中,需把它登记进去(脚本:Industrial_ui\register_tta03.py,幂等、自动备份)。
⚠️ 服务端同步资源时可能覆盖
info.json,届时重跑该脚本。
⚠️ 前端需重启应用才能看到新下拉项。
5.3 DLL 层:版本与位置(四处,务必对齐)
| 位置 | 作用 | 应是什么 |
|---|---|---|
D:\workspace\FluidNC_API\bin\x64\Release\FluidNC.dll |
编译产物(源头) |
9f9575a4(202752B) |
D:\workspace\Industrial_ui\device\ |
平台运行目录 |
FluidNC.dll=9f9575a4,fluidncdll.dll=5b10aee3
|
D:\workspace\Industrial_ui\needCopyDependence\device\ |
★ 打包源(vue.config.js 里 from: "needCopyDependence/") |
同上,发版前必须同步 |
D:\workspace\Industrial_ui\dist_electron\win-unpacked\device\ |
上次打包输出 | 重新打包会自动覆盖,不用手工维护 |
★ 这两个 DLL 必须成对更新:fluidncdll.dll 是平台按 SPQuery 加载的入口,
它隐式链接 FluidNC.dll(协议层)。只换一个会让入口指向不匹配的依赖。
★ 换运行目录里的 DLL 时:必须先停平台(DLL 被进程锁定,否则复制会失败)。
打包源目录可以随时改。
★ 发布链路的关键:vue.config.js 会把 needCopyDependence\ 整目录复制进安装包。
本机跑得再好,这个目录是旧的,客户装完就是坏的——现场极难查。
6. 使用
6.1 开机顺序
- 上电(42C 和 DLC32 通常同一路电源,一起上电)
- 42C 屏幕显示
0/0.0/0三行初值,无报错 - PC 上启动平台(
lier-ws-proveder.exe) - 平台里打开设备
6.2 平台侧打开设备(测试脚本路线)
cd D:\workspace\jiahe-agg\fluidncdll
python test_fluidnc.py --refresh     # SPRefrensh=1,热重载 device/ 目录
python test_fluidnc.py --open        # SPOpen "com15-fluidnc"
python test_fluidnc.py --probe       # 打印原始广播帧,核对字段
python test_fluidnc.py               # 只读监控
★ 顺序很重要:先
--refresh再--open。 直接SPOpen曾出现"成功但几秒后平台自行关闭设备",
补一次SPRefrensh后广播稳定。★ 平台进程要用后台常驻方式启动;
&挂在前台 shell 里会随 shell 退出被杀。
停进程:MSYS_NO_PATHCONV=1 taskkill /F /IM lier-ws-proveder.exe
其他可用动作:
python test_fluidnc.py --rel 2        # 相对定位 +2mm
python test_fluidnc.py --abs 0.5      # 绝对定位到 0.5mm
python test_fluidnc.py --stop         # 缓停
python test_fluidnc.py --estop        # 急停
python test_fluidnc.py --setpos 0     # 置位
python verify_jog_fix.py + 6 1        # 点动 6s @1mm/s(按帧记录,判速率/连续性)
python verify_stop_ab.py 2.5 1        # 缓停 vs 急停 A/B 对照
6.3 指令映射表(平台积木块 → 底层动作)
| 平台动作 | normal_data.name |
落到 GRBL |
|---|---|---|
| 急停 | SingleEmergencyStop |
velocityStop(0x85) + $ES
|
| 缓停 | SingleStop |
velocityStop(0x85) + !
|
| 调整位置(置位) | Reset |
$MPos=x<值> |
| 点动 / 定速 | SingleToSpeed |
长 $J + 0x85 停止(见第 9 节) |
| 相对定位 |
SingleToPosition + ModeType=1
|
$J=G91 X<d> F<feed> |
| 绝对定位 |
SingleToPosition + ModeType=2
|
$J=G90 X<t> F<feed> |
| 回零 | ToHome |
$H |
单位约定:JSON 的 Speed 是 mm/s(DLL 里 ×60 变成 GRBL 的 F/mm-min);Distance 是 mm。
★ 点动积木块里虽然带 Distance 字段,但底层不读它 ——
点动是"按住走、松开停",靠同一积木块的 stop.actions[0] = SingleStop 收尾。
不要试图用 Distance 限制点动行程,它没有作用。
7. 验收标准
7.1 三步验收(本机,随时可复测)
① 单点动 1mm
| 项目 | 期望 |
|---|---|
| 电机 | 肉眼可见转 1 圈(1mm = 1 圈) |
42C 屏幕 clk
|
+3200 |
MPos |
0.000 → 1.000,约 2.4s 停稳 |
| 声音 / 温度 | 无电流声;不烫手 |
② 连走 10mm:$J=G91 X10 F60 → MPos 增量 +10.000mm,用时约 10.7s(≈1.02mm/s,与 F60 吻合)。
③ 平台层点动:verify_jog_fix.py + 6 1 → 位移 +6.100mm 左右,逐帧位移连续单调、无反向跳变。
7.2 两个不用卡尺的判据
- 数圈数:设 3200 步/mm 时 1mm = 1 圈 ⇒ 走 10mm 电机转 10 圈
-
看
clk:走 1mm 必然 +3200,分毫不差就说明脉冲通路完全正确
★ ⚠️ MPos 读数自洽不能证明物理位移:MPos = steps ÷ steps_per_mm 用同一个常数反算,
"相对定位 +2.000 精确"是恒等式,不是验证。要证明物理位移只能用卡尺或数圈数。
8. 故障排查速查
| 症状 | 最可能的原因 | 怎么处置 |
|---|---|---|
| 发脉冲电机不动,但 42C 屏幕数字在变 | ① Mode 是 CR_vFOC(闭环坏)② En 未使能③ Mode 是 CR_UART
|
改 CR_OPEN(优先);En 设 Hold;确认不是 CR_UART
|
| 屏幕数字根本不变 | 脉冲没进来:Stp/Dir 接错、没共地、Com 极性反 |
查接线;Com 接 G(共阴) |
| 电机只抖动不转 | 相线线序错 |
A+/A- 或 B+/B- 对调 |
屏幕报 Magnet Loss!
|
编码器磁铁缺失 / 轴向充磁 | 换径向充磁磁铁,间距 1~2mm |
屏幕报 Phase Line Error!
|
电机线序错 | 检查相线 |
屏幕报 Not Cal
|
未校准 | 空载跑 CAL
|
屏幕报 Wrong Protect Enter..
|
堵转保护触发 | 按 Enter 解除;检查是否卡住 |
| 电流声大 + 烫手 | 闭环在较劲(err 不收敛) |
改 CR_OPEN;开环下若还烫 ⇒ 降 Ma
|
| 转一次就锁死 | 位置环饱和 | 改 CR_OPEN;或复位 |
| 改的配置重启后失效 | 只用了串口 $ 写入(只改 RAM) |
必须改 config.yaml 文件并重启 |
平台报 -2147483387 / -3000453,广播 axis_stutus: []
|
平台已判定设备断开并关闭 | 重跑 --refresh + --open 恢复 |
串口发 $ 命令毫无响应
|
串口被占用 / 设备离线 | 先跑 probe_ports.py 确认在线 |
★ 怀疑设备是否在线,先跑 probe_ports.py(枚举注册表串口并逐个探测)。
★ 蓝牙调制解调器口(\Device\BthModem*)打开就会卡住,探测时要跳过。
9. 已知局限与取舍(用之前要知道)
9.1 长按点动超过 20 秒,会有一个"接缝"
修好后的点动方案是发一条长 $J(≈20 秒行程)+ 实时字节 0x85 停止,
跑完一段会续接下一段。段与段之间必然有个过渡:
| 指标 | 实测(45 秒点动) |
|---|---|
| 总位移 | +44.250mm(期望 45.000,缺口 0.75mm ≈ 2 次接缝) |
| 接缝处速度 | 从 1.000 掉到 0.450(45%) |
| 接缝持续 | ≈1.0 秒 |
成因:① 上一段 $J 自然减速跑完 → ② 平台状态缓存(≤100ms 滞后)报 IDLE
→ ③ 新段 $J 重新加速(accel=3mm/s²,到 1mm/s 要 0.33s)。
- 短按(< 20 秒)完全碰不到,日常"按住找位置"无影响
- ⚠️ 相对/绝对定位不走这条路,是单条
$J,没有接缝问题 - 若确实需要长时间连续恒速且不能有速度波动,可考虑把
FluidNC_API\src\VelocityController.cpp里的HOLD_SEC(现 20s)调大后重编
—— 但它是安全上限(防上位机崩了无界走),调大要配合限位保护
9.2 开环没有丢步保护
CR_OPEN 不看编码器,丢步不会报错。负载轻(纯电机/后续接位移台)一般可接受;
要硬保证就开 Protect 堵转保护,或回去修闭环。
9.3 软限位关闭 = 没有软件保护
本机 soft_limits: false,且 must_home: false、没有限位开关、不回零
⇒ MPos 只是"上电以来"的相对坐标,soft_limits: true 也不是可靠保护(MPos 本身可能是任意值)。
实际可行的保护手段:
- 小行程轴把
MAX_CHUNK_MM(现 3000)调小 -
max_travel_mm填真实行程 - 操作上留足余量
9.4 速度被 max_rate 钳位
max_rate_mm_per_min = 60 ⇒ 无论指令给多少 mm/s,实测速率上限就是 1mm/s
(SPAxisSpeed 恒为 1.000)。判速率要拿 SPAxisSpeed 实测值当基准,
别拿指令速度当期望值,否则会把设备限速误判成驱动故障。
9.5 平台广播的位置有约 0.9s 滞后
把"下发停止指令那一刻读到的位置"当基准去量过冲,会把滞后算成过冲。
过冲/拖尾只用"起始 → 停稳的总位移"来量。
10. 附:命令与参数速查
10.1 FluidNC 串口命令(COM15 @115200)
?                            查状态(★轮询判停要取缓冲区最后一条状态行)
$I                           固件 / 板型 / 机器名
$GD                          所有 GPIO 电平(★看不到 I2SO 扩展脚)
$MD / $ME                    禁用 / 使能所有电机
$CMD                         列出固件支持的全部 $ 命令(105 条)
$Config/Dump                 当前生效配置(≠ 磁盘文件)
$LocalFS/Show=/config.yaml   磁盘上真正的 config.yaml(★权威值)
$axes/X/steps_per_mm         读单项设置
$J=G91 X1 F60                相对点动 1mm @F60(★本机 1mm = 电机 1 圈 = 3200 脉冲)
$J=G91 X10 F60               走 10mm(电机转 10 圈)
$H                           归零(本机无回零配置)
$ESP444=RESTART              重启(★串口 $ 写入全部丢失,只认 config.yaml 文件)
10.2 SERVO42C 串口功能码
| 功能码 | 作用 | 取值 |
|---|---|---|
e0 30 |
读编码器值 | 0~FFFF |
e0 33 |
读输入累计脉冲数(=屏幕 clk) |
int32 |
e0 36 |
读位置(=屏幕 角度,实测为内部命令位置) |
int32 |
e0 39 |
读位置角度误差(=屏幕 err) |
int16,182.444 / 度 |
e0 3a |
读 En 引脚状态 |
01使能 02未使能 00错误 |
e0 3e |
读堵转标志 |
01堵转 02正常 |
e0 80 00 60 |
校准编码器(=菜单 CAL),必须空载 | |
e0 81 |
电机类型 MotType |
00=0.9° 01=1.8°(改后必须重校准) |
e0 82 |
工作模式 CtrMode |
00CR_OPEN 01CR_vFOC 02CR_UART |
e0 83 |
电流档 Ma |
06=1200mA 0F=3000mA |
e0 84 |
细分 MStep | 1~256(本机 = 16) |
e0 85 |
En 有效电平 |
00L 01H 02Hold
|
e0 88 |
堵转保护 Protect | |
e0 3f 1f |
恢复默认参数(需重新上电) | |
e0 a1/a2/a3 |
位置环 Kp / Ki / Kd(无菜单项) | |
e0 a4/a5 |
加速度 ACC / 最大扭矩 MaxT(MaxT 无菜单项) |
★ 42C 串口是板上 4pin 3V3/G/T/R(不是右边绿色端子),接线要交叉 + 共地:
TXD→R、RXD→T、GND→G、3V3 不接。8N1,关流控。
★ 出厂默认 UartBaud=Disable ⇒ 板子对串口全程静默,必须先设波特率。
10.3 常用测试脚本(D:\workspace\jiahe-agg\fluidncdll\)
| 脚本 | 用途 |
|---|---|
test_fluidnc.py |
平台 WS 客户端:--refresh / --open / --probe / --rel / --abs / --stop / --estop / --setpos / --jog
|
verify_jog_fix.py |
★ 按广播帧采样,判点动速率/连续性/是否掉线 |
verify_stop_ab.py |
★ 缓停 vs 急停 A/B 对照 |
probe_ports.py |
★ 枚举串口并逐个探测(怀疑掉线先跑这个) |
test_enable.py |
4 步现场判定:判使能 → clk 增量 → 判 Stp/Dir 接反 → 看角度/err |
axis_params.py |
轴参数在线读写 + 卡尺标定(calib 10 <实测mm> --apply) |
check_jogcancel.py |
裸串口校验「长 $J + 0x85」方案(不占平台) |
dump_config.py COM15 |
抓 $Config/Dump + 关键 $$
|
★ 裸串口脚本一律复用 check_jogcancel.py 里的 Raw 类(ctypes 直调 kernel32,不需要 pyserial)。
★ Raw 必须设 COMMTIMEOUTS,否则 ReadFile 在没有数据时会无限阻塞,
read_for(ms) 的时限形同虚设(已修:ReadIntervalTimeout=10ms + ReadTotalTimeoutConstant=25ms)。
★ Raw.read_for() 直接返回 str,不要再 .decode()。
变更记录
| 日期 | 内容 |
|---|---|
| 2026-09-19 | 首版。42C 改 CR_OPEN 结案;FluidNC.dll 点动修复(长 $J + 0x85);LO-TTA-03.json 新增;config.yaml 就绪待上传;打包源 DLL 同步完成 |
| 2026-09-19 |
修订:3.1 重写 —— 菜单项变少的真因是未识别到编码器磁铁(与 Mode 无关;识别到后三个模式菜单都齐全);新增 2.1 驱动板安装绝缘隔离(原 2.1~2.7 顺延为 2.2~2.8,同步修正交叉引用与检查清单) |